Tableau des liaisons normalisées (cinématique)

SI (Sciences Industrielles) — Cinématique · MPSI-PCSI1 · Papanicola Robert, Lycée Jacques Amyot · document retrouvé via aroux-sii.fr · mis au propre le 19/09/2026

Document original (PDF professeur) protégé par mot de passe sur le site source — voir la section Sources ci-dessous pour le mot de passe d'accès au site aroux-sii.fr.

1. Torseur cinématique — rappel

Pour deux solides $S_2$ et $S_1$ en liaison, le torseur cinématique de $S_2$ par rapport à $S_1$, exprimé en un point M, s'écrit :

$$\{\mathcal{V}_{S_2/S_1}\}=\left\{\overrightarrow{\Omega_{S_2/S_1}}\ ;\ \overrightarrow{V_{M\in S_2/S_1}}\right\}_M=\left\{\begin{array}{cc}\omega_x&v_x\\\omega_y&v_y\\\omega_z&v_z\end{array}\right\}_{M,(\vec x,\vec y,\vec z)}$$

avec $\overrightarrow{\Omega_{S_2/S_1}}=\omega_x.\vec x+\omega_y.\vec y+\omega_z.\vec z$ et $\overrightarrow{V_{M\in S_2/S_1}}=v_x.\vec x+v_y.\vec y+v_z.\vec z$.

Remarque Chaque composante non nulle du torseur représente un mouvement possible (un degré de liberté). Dans la notation générale ci-dessus, il est nécessaire de préciser le point de réduction M et la base d'écriture du torseur — le choix judicieux de ces deux éléments simplifie souvent considérablement l'écriture du torseur d'une liaison donnée.

2. Géométries de contact

La géométrie des contacts permet de caractériser la liaison. La zone de contact commune entre deux solides est obtenue par l'association de deux ou plusieurs surfaces. Les surfaces les plus couramment rencontrées (elles correspondent aux surfaces simples à usiner) sont le plan, le cylindre de révolution, la sphère…

Remarque Sous l'effet des efforts, les zones de contact réelles entre deux solides se déforment, créant ainsi une zone surfacique (et non ponctuelle/linéique au sens strict). La modélisation cinématique adoptée dans ce tableau ne prend pas en compte ce phénomène (hypothèse de solides indéformables).

3. Tableau des 11 liaisons normalisées

Chaque liaison ci-dessous résulte de l'association de surfaces élémentaires (plan, cylindre, sphère, hélicoïde) en contact. Le nombre de degrés de liberté d'une liaison est égal à 6 moins le nombre de mouvements relatifs supprimés par le contact.

Surfaces en contactNom de la liaisonSchématisationDegrés de liberté / Torseur cinématique
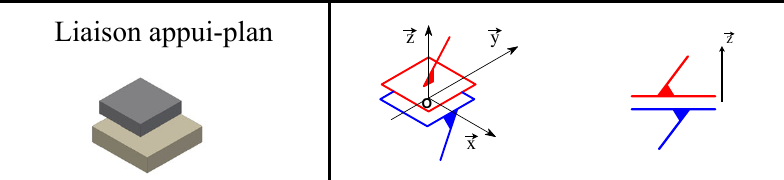
Plan/PlanLiaison appui-planSchématisation liaison appui-plan2 translations / 1 rotation
$\{\mathcal V_{2/1}\}=\underset{\forall M}{\left\{\begin{array}{cc}0&v_x\\0&v_y\\\omega_z&0\end{array}\right\}}_{(\vec x,\vec y,\vec z)}$
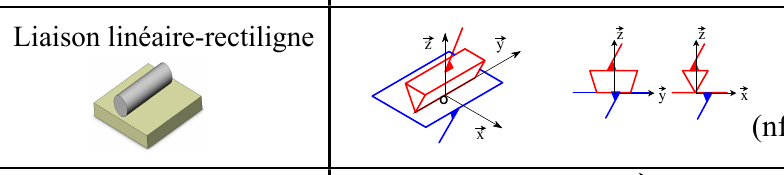
Cylindre/planLiaison linéaire-rectiligneSchématisation liaison linéaire-rectiligne2 translations / 2 rotations
$\{\mathcal V_{2/1}\}=\underset{\forall M\in(O,\vec y,\vec z)}{\left\{\begin{array}{cc}0&v_x\\\omega_y&v_y\\\omega_z&0\end{array}\right\}}_{(\vec x,\vec y,\vec z)}$
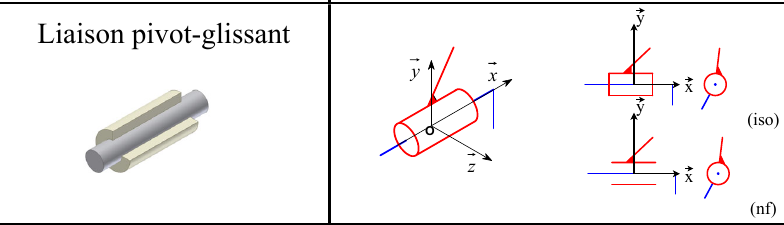
Cylindre/cylindreLiaison pivot-glissantSchématisation liaison pivot-glissant1 translation / 1 rotation
$\{\mathcal V_{2/1}\}=\underset{\forall M\in(O,\vec x)}{\left\{\begin{array}{cc}\omega_x&v_x\\0&0\\0&0\end{array}\right\}}_{(\vec x,\vec y,\vec z)}$
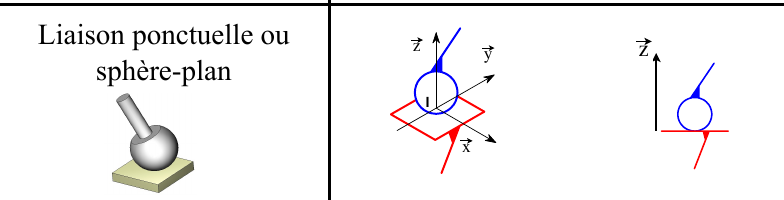
Sphère/planLiaison ponctuelle ou sphère-planSchématisation liaison ponctuelle ou sphère-plan2 translations / 3 rotations
$\{\mathcal V_{2/1}\}=\underset{\forall M\in(I,\vec z)}{\left\{\begin{array}{cc}\omega_x&v_x\\\omega_y&v_y\\\omega_z&0\end{array}\right\}}_{(\vec x,\vec y,\vec z)}$
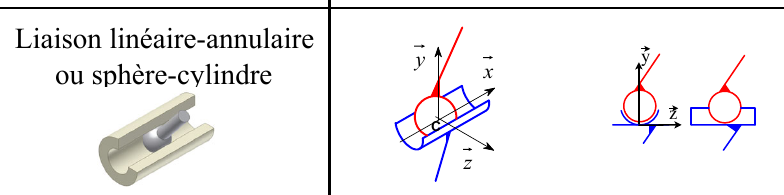
Sphère/cylindreLiaison linéaire-annulaire ou sphère-cylindreSchématisation liaison linéaire-annulaire1 translation / 3 rotations
$\{\mathcal V_{2/1}\}=\underset{C}{\left\{\begin{array}{cc}\omega_x&v_x\\\omega_y&0\\\omega_z&0\end{array}\right\}}_{(\vec x,\vec y,\vec z)}$
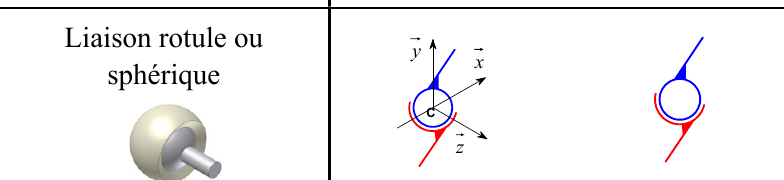
Sphère/sphèreLiaison rotule ou sphériqueSchématisation liaison rotule0 translation / 3 rotations
$\{\mathcal V_{2/1}\}=\underset{C}{\left\{\begin{array}{cc}\omega_x&0\\\omega_y&0\\\omega_z&0\end{array}\right\}}_{(\vec x,\vec y,\vec z)}$
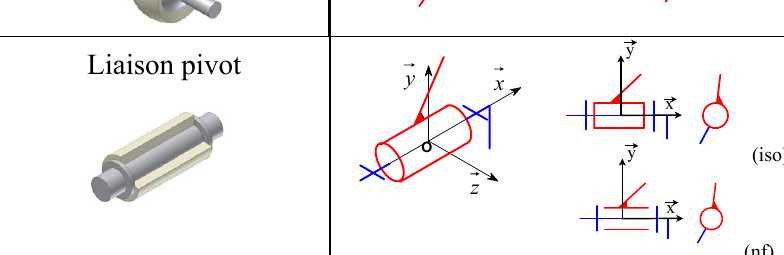
Composée : cylindre/cylindre et plan/planLiaison pivotSchématisation liaison pivot0 translation / 1 rotation
$\{\mathcal V_{2/1}\}=\underset{\forall M\in(O,\vec x)}{\left\{\begin{array}{cc}\omega_x&0\\0&0\\0&0\end{array}\right\}}_{(\vec x,\vec y,\vec z)}$
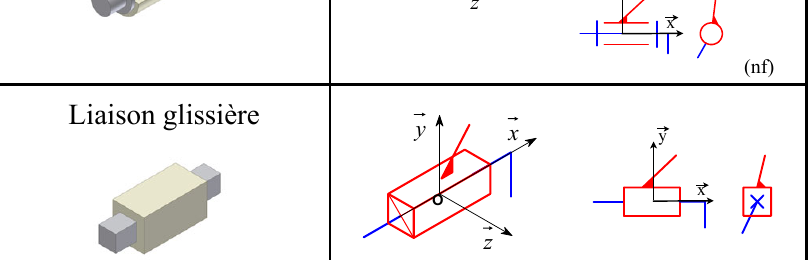
Composée : plan/plan et plan/planLiaison glissièreSchématisation liaison glissière1 translation / 0 rotation
$\{\mathcal V_{2/1}\}=\underset{\forall M}{\left\{\begin{array}{cc}0&v_x\\0&0\\0&0\end{array}\right\}}_{(\vec x,\vec y,\vec z)}$
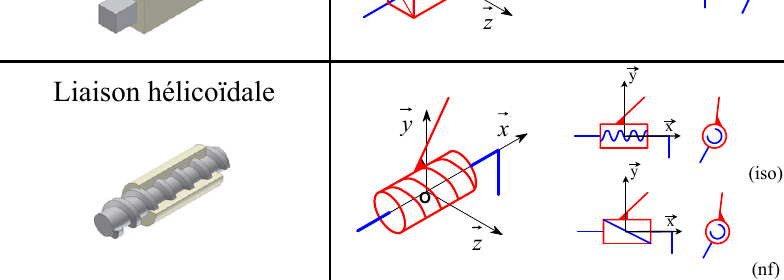
Hélicoïde/hélicoïdeLiaison hélicoïdaleSchématisation liaison hélicoïdale1 translation liée à 1 rotation
$\{\mathcal V_{2/1}\}=\underset{\forall M\in(O,\vec x)}{\left\{\begin{array}{cc}\omega_x&v_x\\0&0\\0&0\end{array}\right\}}_{(\vec x,\vec y,\vec z)}$
Avec $v_x=\dfrac{p}{2\pi}\omega_x$
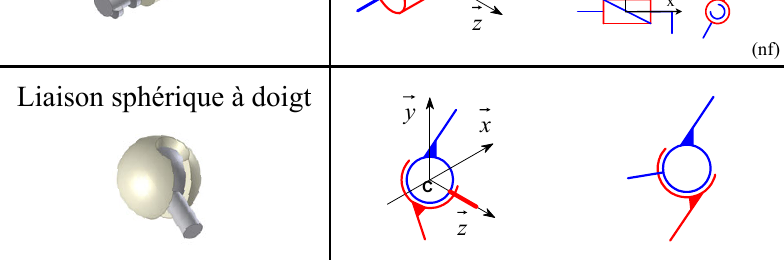
Composée : sphère/sphère et cylindre/planLiaison sphérique à doigtSchématisation liaison sphérique à doigt0 translation / 2 rotations
$\{\mathcal V_{2/1}\}=\underset{C}{\left\{\begin{array}{cc}\omega_x&0\\0&0\\\omega_z&0\end{array}\right\}}_{(\vec x,\vec y,\vec z)}$
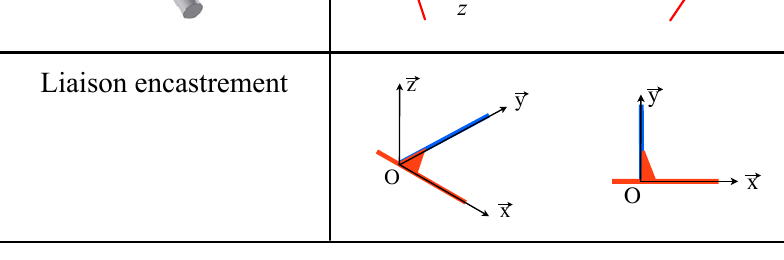
Liaison encastrementSchématisation liaison encastrement0 translation / 0 rotation
$\{\mathcal V_{2/1}\}=\underset{\forall M}{\left\{\begin{array}{cc}0&0\\0&0\\0&0\end{array}\right\}}_{(\vec x,\vec y,\vec z)}$

Quiz de fin de chapitre

1. Pourquoi le nombre de degrés de liberté d'une liaison vaut-il au maximum 6 ?
Réponse Parce qu'un solide libre dans l'espace possède exactement 6 degrés de liberté (3 translations + 3 rotations selon les 3 axes d'un repère). Une liaison ne peut que supprimer des mouvements relatifs par rapport à ce maximum, jamais en ajouter : le nombre de degrés de liberté d'une liaison est donc toujours compris entre 0 (encastrement) et 6 (liaison libre, cas limite non répertorié dans ce tableau).
2. Quelle est la différence essentielle, en termes de degrés de liberté, entre une liaison « ponctuelle » (sphère-plan) et une liaison « rotule » (sphérique) ?
Réponse La ponctuelle autorise 2 translations + 3 rotations (5 DDL) : le contact ne bloque qu'une seule translation (selon la normale au plan). La rotule n'autorise que les 3 rotations (0 translation) : les deux sphères en contact restent centrées l'une sur l'autre, ce qui bloque les 3 translations.
3. Pour une liaison hélicoïdale d'axe $(O,\vec x)$ et de pas $p=5$ mm, la vis tourne à $\omega_x=4\pi$ rad/s. Quelle est la vitesse de translation $v_x$ ?
Réponse $v_x=\dfrac{p}{2\pi}.\omega_x=\dfrac{0{,}005}{2\pi}\times4\pi=0{,}01$ m/s $=10$ mm/s.
4. Pourquoi le torseur d'une liaison pivot garde-t-il la même forme en tout point de l'axe $(O,\vec x)$, alors que ce n'est pas vrai en un point quelconque hors de cet axe ?
Réponse Parce que le champ des vitesses d'un solide en rotation pure autour de l'axe $(O,\vec x)$ est nul en tout point de cet axe (relation de transport des vitesses : $\vec V_M=\vec V_O+\vec\Omega\wedge\vec{OM}$, et $\vec\Omega\wedge\vec{OM}=\vec 0$ si M est sur l'axe puisque $\vec{OM}$ est colinéaire à $\vec\Omega=\omega_x.\vec x$). Hors de l'axe, $\vec{OM}$ n'est plus colinéaire à $\vec x$, et un terme de vitesse non nul apparaît.
5. Piège classique : un élève affirme qu'une liaison « linéaire annulaire » (sphère-cylindre) et une liaison « rotule » (sphère-sphère) sont équivalentes puisque les deux ont un centre C et autorisent les 3 rotations. Où est l'erreur ?
Réponse La linéaire annulaire autorise en plus une translation le long de l'axe $(C,\vec x)$ (1T + 3R, soit 4 DDL), car le cylindre peut coulisser dans la sphère le long de son axe. La rotule ne l'autorise pas (0T + 3R, soit 3 DDL) : le centre de la sphère intérieure reste fixe par rapport au centre de la sphère extérieure.
6. Que se passe-t-il physiquement si l'on associe deux liaisons pivot d'axes concourants et perpendiculaires en un même point C ?
Réponse On obtient une liaison équivalente à une sphérique à doigt (0 translation, 2 rotations) et non une rotule complète : il manque la troisième rotation (autour de l'axe perpendiculaire aux deux axes des pivots), qui n'est permise par aucun des deux pivots pris séparément.
7. Pourquoi la liaison « linéaire rectiligne » possède-t-elle 2 rotations ($\omega_y$, $\omega_z$) et non une seule, alors que le contact cylindre/plan semble n'avoir qu'une ligne de contact ?
Réponse Une rotation autour de $\vec y$ (pivotement du cylindre dans le plan tangent) ne modifie pas le contact, de même qu'une rotation autour de $\vec z$ (roulement du cylindre le long de la ligne de contact). Seule la rotation $\omega_x$ autour de la ligne de contact elle-même romprait le contact linéique (le cylindre basculerait hors du plan) — elle est donc la seule des trois rotations à être bloquée.
8. Un système présente une liaison « composée » obtenue par l'association d'un contact cylindre/cylindre et d'un contact plan/plan (butée axiale). Quelle liaison normalisée obtient-on, et pourquoi le contact plan/plan supplémentaire est-il nécessaire ?
Réponse On obtient une liaison pivot (0 translation, 1 rotation). Le contact cylindre/cylindre seul donnerait un pivot glissant (1T+1R) : il autorise encore la translation le long de l'axe. Le contact plan/plan (butée) supprime précisément cette translation résiduelle, ne laissant que la rotation.
9. Piège classique : pour une liaison appui-plan de normale $\vec z$, un élève écrit le torseur cinématique avec une composante $v_z\ne0$. Pourquoi est-ce impossible ?
Réponse Parce que $v_z\ne0$ signifierait que les deux solides s'écartent ou s'enfoncent l'un dans l'autre selon la normale au plan de contact — ce qui contredit la définition même du contact plan/plan maintenu (les deux plans doivent rester coïncidents). La condition $\overrightarrow{V_{P\in2/1}}.\vec z=0$ est une conséquence directe du maintien du contact, pas une hypothèse indépendante.
10. Synthèse : classer par nombre croissant de degrés de liberté les liaisons suivantes : encastrement, pivot, rotule, ponctuelle (sphère-plan). Que remarque-t-on sur la nature des surfaces en contact au fil de cette progression ?
Réponse Encastrement (0 DDL) → pivot (1 DDL) → rotule (3 DDL) → ponctuelle/sphère-plan (5 DDL). On remarque que plus la surface de contact est « réduite » géométriquement (surface étendue pour l'encastrement, puis cylindre pour le pivot, puis sphère pour la rotule, puis contact quasi ponctuel pour la sphère-plan), moins elle impose de contraintes cinématiques, donc plus le nombre de degrés de liberté augmente.

Sources

  • « Modélisation cinématique et géométrique des liaisons », Papanicola Robert, Lycée Jacques Amyot, document retrouvé via aroux-sii.fr : aroux-sii.fr (site protégé par mot de passe — mot de passe d'accès : psi*2627).
  • Document original (PDF) : 12-2026-09-19_SI_Cours_Tableau-des-liaisons-Cinematique.pdf.
  • Norme ISO 3952 (schématisation cinématique des liaisons) ; les 11 liaisons normalisées figurent dans tout manuel de référence de mécanique/SI prépa (ex. H-Prépa Sciences Industrielles).
  • Programme officiel de Sciences Industrielles pour l'Ingénieur, CPGE 1re année (filière PCSI) : enseignementsup-recherche.gouv.fr.